Kauņā bāzēts jaunuzņēmums Nuuduu ievieš slēgta cikla platformu, kas savieno reālu darbu, MI anotētus apmācības datus un izstrādātāju vadītu datu vākšanu.
Humanoīdajiem robotiem arvien tuvāk nonākot reālai ieviešanai, piekļuve augstas kvalitātes un daudzveidīgiem apmācības datiem kļūst par kritisku izaicinājumu. Nesenā Physical AI Operators tikšanās reizē Sanfrancisko nozares pārstāvji uzsvēra pieredzējušu cilvēku operatoru, daudzveidīgu vidi un ātrākas atgriezeniskās saites nozīmi starp robotu ieviešanu un apmācību. Nuuduu uz šiem izaicinājumiem atbild ar savas fiziskā MI datu platformas publisko beta versiju, kas izstrādāta, lai palielinātu datu vākšanas cikla tempu.
Reāls darbs, pārbaudāma kvalitāte un kopīgi stimuli
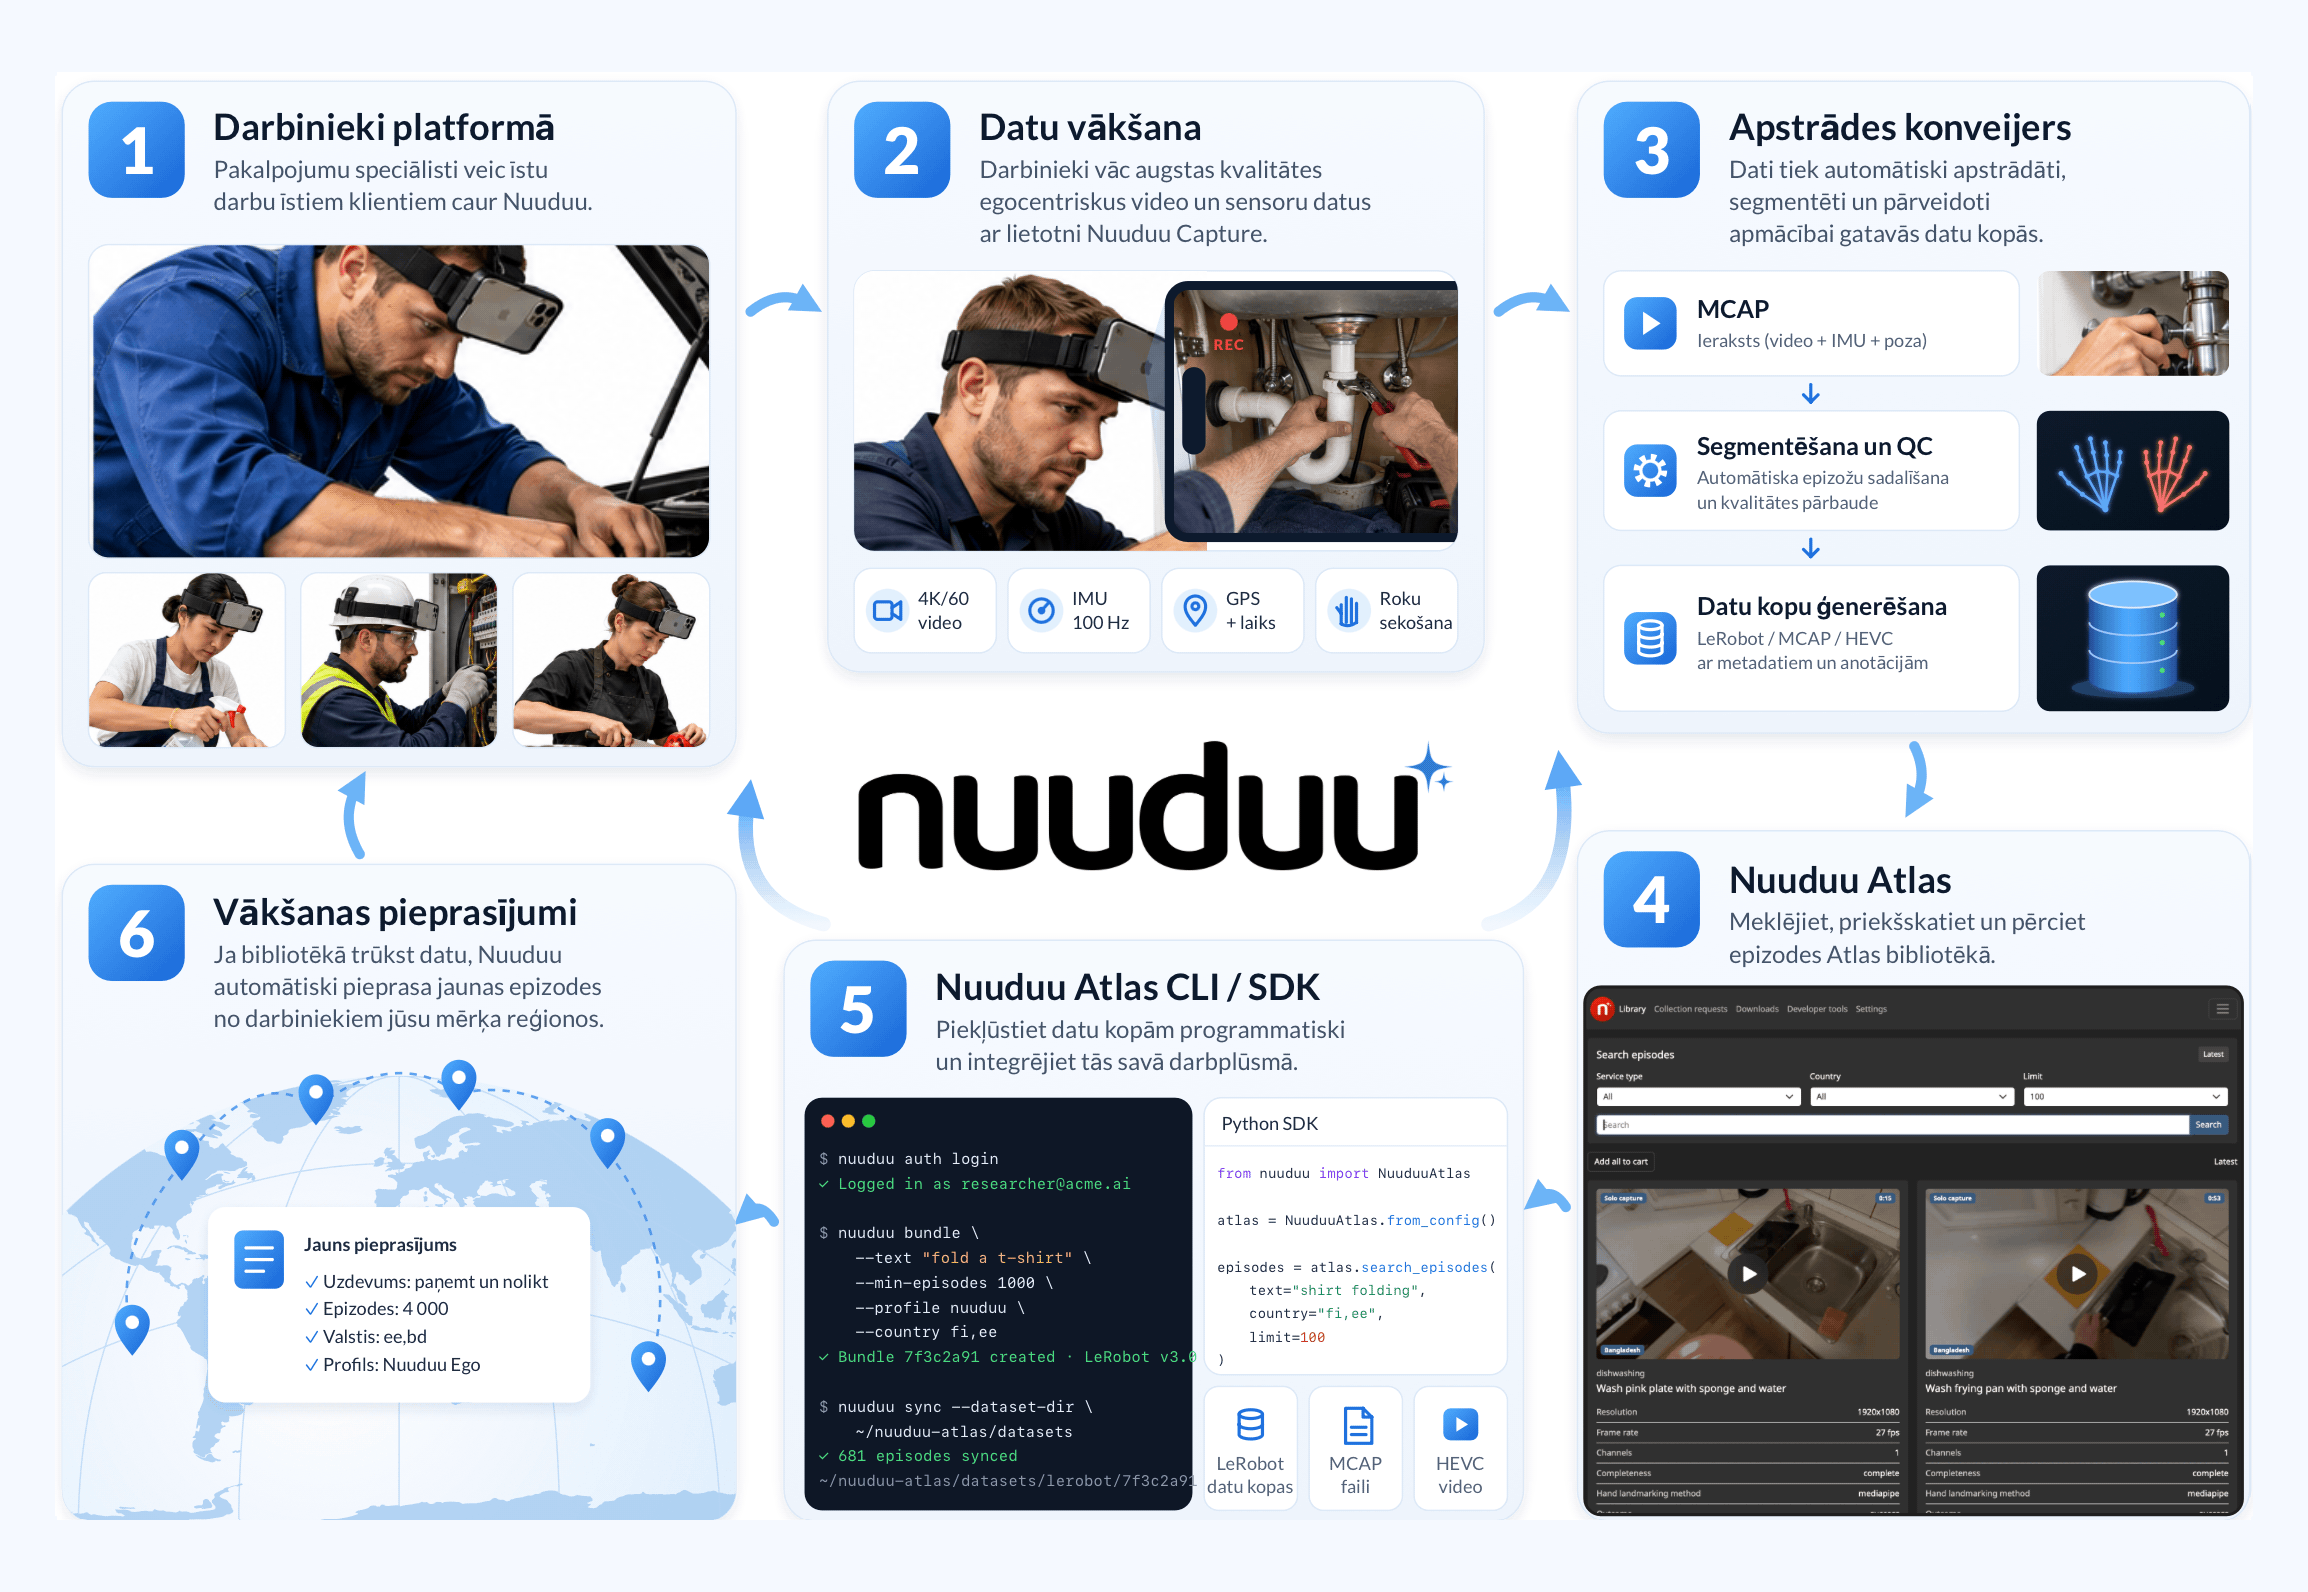
Nuuduu apvieno bezkomisijas gig darba tirgu ar vairāk nekā 50 pakalpojumu kategorijām un uz viedtālruni balstītu egocentrisku datu vākšanu. Darbinieki reālus klientu uzdevumus ieraksta, izmantojot Nuuduu Capture lietotni un pie galvas piestiprinātu viedtālruni, iegūstot video, kustību un sensoru datus.
Atšķirībā no tradicionālām datu vākšanas operācijām, Nuuduu var novērtēt darbiniekus pēc viņu faktiskā profesionālā snieguma. Klientu vērtējumi, izpildītie uzdevumi un darba vēsture sniedz vērtīgus signālus prasmīgu un uzticamu datu vācēju atlasē.
Nuuduu dalās ieņēmumos no apmācības datu pārdošanas gan ar darbiniekiem, gan ar klientiem. Tas rada stimulus dalībai, atvieglo nepieciešamo piekrišanu iegūšanu un nodrošina piekļuvi dažādām mājām, darbavietām un citām reālās pasaules vidēm, kuras laboratorijā ir grūti atveidot.
Publiskā beta versija un nākamie soļi
Nuuduu publiskā beta versija apvieno gig darba platformu, mobilās ieraksta lietotnes, automatizēto datu apstrādes cauruļvadu, Atlas datu bibliotēku un rīkus izstrādātājiem.
Tagad, kad platformas pamatsistēma ir publiskajā beta stadijā, Nuuduu koncentrējas uz savu datu vākšanas operāciju un darbinieku tīkla paplašināšanu, vienlaikus audzējot sākotnējo datu krājumu un sadarbojoties ar robotikas izstrādātājiem, lai validētu sistēmu.
Ilgtermiņa mērķis ir globāla infrastruktūra, kurā reālās pasaules cilvēku darbs nepārtraukti nodrošina augstas kvalitātes fiziskā MI apmācības datus, vadoties pēc robotikas izstrādātāju mainīgajām vajadzībām.
Fiziskā MI attīstības cikla paātrināšana
Ar Nuuduu Atlas SDK un CLI palīdzību robotikas izstrādātāji var programmatiski meklēt jau pieejamus apmācības datus un pieprasīt jaunas demonstrācijas tieši no savām izstrādes darba plūsmām.
Datu vākšanas pieprasījumus var nekavējoties novirzīt piemērotiem darbiniekiem, kuri jau darbojas platformā, tādējādi novēršot nepieciešamību organizēt atsevišķas vākšanas komandas katrai jaunai vajadzībai.
Ienākošie ieraksti tiek automātiski apstrādāti, segmentēti, novērtēti ar MI un anotēti, pēc tam tie kļūst pieejami Nuuduu Atlas robotikai gatavos formātos, tostarp LeRobot, MCAP un HEVC video.
Tas rada nepārtrauktu atgriezeniskās saites ciklu: Identificē trūkstošos datus → Pieprasi vākšanu → Ieraksti reālu darbu → MI apstrāde → Treniņš → Atkārto.
Finansējums
Nuuduu pašlaik piesaista 500 000 eiro pre-seed investīciju, lai paplašinātu savu datu vākšanas tīklu, paātrinātu izstrādi un atbalstītu komerciālu ieviešanu.